




2026年11月份激光打标机在线飞行打标怎么选?产线集成方案
选飞行打标,第一个要放下的惯性是“先看功率”
静态打标选型,功率、幅面、场镜是绕不开的起点。飞行打标的逻辑反过来:产线跑多快、单件允许多长时间完成打标、打标内容在运动过程中会不会被拉伸变形,这三个问题答不上来,功率选多大都是悬的。有产线集成指南把这件事说得很直白:在线飞行打标的选型重点是节拍和稳定性,而不是单看激光功率。
原因不复杂。飞行打标的工作环境是运动的。工件在传送带上以恒定或变化的速度经过打标头下方,激光要在工件经过的窗口时间内完成赋码,同时编码器把产线速度实时反馈给控制系统,打标内容的位置和比例跟着速度做补偿。静态打标时“打标头不动、工件不动”的稳定条件在产线上不存在,取而代之的是一串动态变量:线速度、产品间距、触发信号的时序、编码器脉冲的稳定性、以及打标内容本身的复杂程度。
这些变量里任何一个没匹配好,打出来的码就不是“稍微歪一点”的问题。编码器同步不到位,字符会被拉长或压扁;触发信号和工件位置对不上,码会整体偏移;打标窗口不够,复杂二维码可能只打了一半工件就过去了。验收时在台面上打一件样品看不出这些问题,必须让产线连续跑,看漏打、重码、错位和读码率。
产线速度决定了打标窗口,打标窗口决定了“能打什么”
飞行打标的第一道算术,是打标窗口。
工件从进入打标头可覆盖的区域到离开这个区域,中间的时间就是允许打标的时间。线速度越快、产品间距越小,单件工件停留在打标窗口里的时间越短。如果打标内容是一个高密度二维码,需要的打标时间超过了窗口时间,结果要么是码没打完,要么是打标头被迫在工件已经移动的情况下“追着打”,变形和错位的风险跟着上来。
最大线速度的估算逻辑可以简化成一个比值:实际打标距离除以打标时间。这个比值意味着,在打标内容固定的前提下,线速度的上限是由打标时间和振镜系统在这个时间内能覆盖的距离共同决定的。要跑更快的线,要么缩短打标内容(减少字符数或降低二维码密度),要么提升振镜的扫描能力和控制系统的响应速度。
这就是为什么飞行打标的选型不能从“20W还是30W”开始。功率影响的是打标深度和对比度,但能不能在节拍内把码打完、打不变形,首先取决于振镜系统、控制卡和编码器同步这一套动态响应能力。创恒的在线飞行打标机在打标速度上给出的标称值是雕刻线速不超过10000mm/s,最小线宽0.01mm,最小字符0.2mm,重复精度±0.01mm。这些数字需要和你的产线速度放在一起看:线速度、产品间距和打标内容复杂度组合出来的窗口时间,才是判断这套设备能不能匹配你产线的起点。
触发和同步:飞行打标“不跑偏”的底层条件
编码器不是配件,是打标系统的“节奏源”
飞行打标和静态打标在机械层面最大的区别,是多了一个持续运动的维度。编码器安装在输送线上,把产线的实时线速度转化为脉冲信号,持续传给控制系统。控制系统拿到的不是某一个时刻的“速度值”,而是一串和产线位移严格对应的脉冲序列。打标内容的每一个点,都要和这串脉冲建立映射关系,才能保证工件走到哪里、激光打到哪里。
编码器信号如果不稳——安装松动、分辨率不够、脉冲丢失——打标内容就会出现间距不均、字符拉伸或者局部错位。这类问题在静态打标里不存在,在飞行打标里却是日常需要盯住的事项。产线速度变化时,编码器反馈的脉冲频率跟着变,控制系统要在这个变化中维持打标位置同步。选型时问一句编码器的安装方式和分辨率,比问激光器品牌更能判断这套系统有没有认真对待“飞行”这件事。
触发方式:光电、编码器还是视觉
触发解决的是“什么时候开始打”的问题。产线上常用的方式有三种:光电传感器触发、编码器同步触发、视觉定位触发。
光电触发适合工件位置相对稳定、间距一致的场景。传感器检测到工件到位,发出信号,控制系统在预设的延迟之后启动打标。这种方式结构简单,但对来料位置的波动没有补偿能力。
编码器同步触发在光电触发的基础上,用编码器脉冲来校准工件在打标窗口内的实际位置。工件间距的微小变化可以通过脉冲计数来补偿,打标位置的一致性比单纯光电触发更稳。
视觉定位触发面向的是来料位置波动较大的场景。工业相机在打标前对工件拍照,识别实际位置和姿态,把偏移量传给控制系统做坐标补偿,然后再执行打标。当产线缺少高精度治具约束、前端来料出现位置偏移或姿态旋转时,视觉定位是减少打偏和漏打的手段。视觉环节的引入会增加单件处理时间,所以它和节拍之间需要做平衡:来料越不稳定,视觉的价值越高;来料越规整,传感器触发就够用。
材料决定激光器类型,这是飞行打标里少数和静态打标一致的逻辑
飞行打标在动态控制上和静态打标分道扬镳,但在材料与波长的匹配上,逻辑是一样的。
光纤激光的1064nm波长在金属上吸收好,适合金属零部件、五金件、铝材、不锈钢的在线赋码。CO?激光的10.6μm波长在非金属包装材料上吸收好,食品包装袋、饮料瓶、纸盒、标签的在线喷码是它的主战场。紫外激光的355nm冷加工特性在热敏塑料和精细标识上有不可替代的位置,但紫外激光器在飞行打标场景中的配置不如光纤和CO?普遍,选型时需要确认设备是否支持对应的激光器类型。
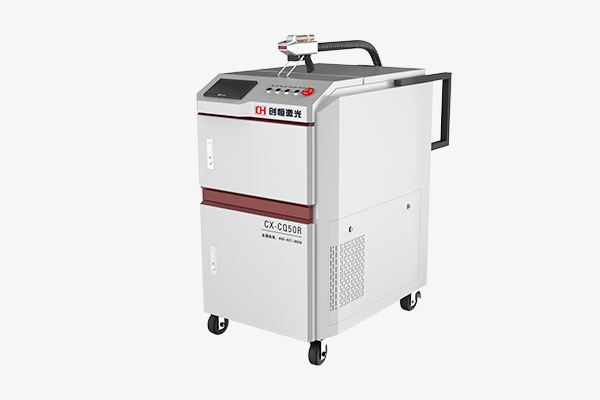
创恒的在线飞行打标机在产品说明中给出的激光器选项包括CO?、半导体和光纤,可根据材料匹配。这种多激光器可选的配置逻辑,对应的是产线上材料不单一的现实:同一条线可能既有金属件需要打码,也有包装材料需要喷码,一台设备覆盖不了所有材料,但供应商能不能在同一套飞行控制平台上提供不同波长的选项,决定了产线集成时是“换一台设备”还是“换一个激光器模块”。
数据接口:飞行打标在产线上的真正身份是“数据节点”
静态打标机可以孤立工作:工件放上去,打一个固定的序列号或日期,结束。飞行打标机嵌在产线里,它的打标内容往往不是固定的——每一件工件的二维码需要唯一,内容和MES或数据库里的生产订单、批次、序列号绑定。
这就把飞行打标从一台“打标设备”变成了产线上的一个数据写入节点。工件经过时,打标头把MES下发的唯一编号写到工件表面;写完之后,读码器读回验证,结果回传MES。漏打、重码、读不出来,都需要在产线层面触发报警或剔除,而不是等工件流到下游才被发现。
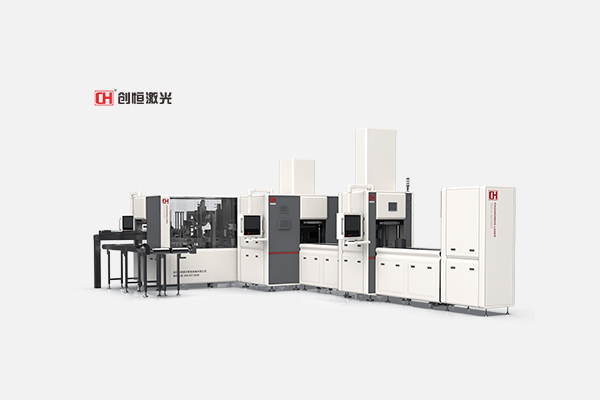
创恒自研的CHDET平台在打标端的定位,是把MES、防重码系统和打标控制放在同一层调度。打标软件具备读码和防重码功能,打标数据与生产订单和序列号绑定,实现产品全生命周期管理。防重码在飞行打标场景中的意义比静态打标更重:产线速度快、工件连续流动,一个重复的序列号如果没被拦截,流到客户端就是追溯链的断裂点。飞行打标的数据接口需要确认的不只是“能不能连MES”,而是连接之后唯一性校验发生在打标前还是打标后、校验失败时产线怎么响应。
创恒飞行打标在产线集成中的落点
创恒的在线飞行打标机在产品描述中强调的几个特征,放在产线集成的语境里看,对应的是具体的接口能力。
动态与静态两种模式。设备支持在线动、静态打标,可以根据要求设计流水线自动送料机构,或者直接配合工厂现有的流水线作业。这意味着产线集成时不需要为了飞行打标单独重建一套传送系统,设备可以嵌入已有的输送线体,减少产线改造的范围。
直接对接产线,24小时连续工作。飞行打标机直接与生产线对接,减少生产转换环节和装卸人力,具备24小时连续工作能力。产线集成的评估中,“连续工作”不是一个宣传词,是设备在产线节拍下持续运行的能力,包括散热、镜片污染、软件长时间运行的稳定性。这些需要在连续运行验收中观察,而不是看单件样品。
无耗材、免维护的运行逻辑。飞行打标整机无耗材、无易损件,运行成本低。相比于喷墨喷码需要墨水、溶剂和喷头维护,激光打标的耗材结构简单,长期运行的维护频次和停机风险不同。这一点在产线连续生产的场景里,影响的是计划外停机的概率,而不只是单件耗材成本。
验收飞行打标,静态样品说明不了问题
飞行打标的验收方式,和静态打标有本质区别。静态打标打一件样品,看字符清晰度、位置、深度,基本能判断设备状态。飞行打标在台面上打一件好看的样品,完全不代表它在产线上连续跑的时候不漏打、不重码、不错位。
有产线集成指南明确建议:验收应该在实际传送带和连续生产条件下测试漏打、重码、错位、读码率和故障恢复。具体来说,让产线按实际速度跑一段连续批次,记录每一件工件的触发情况、打标完成信号、读码结果和NG剔除记录。漏打率、重码率、首读率这三个数据,比打标样品的照片更能说明这套系统在产线上的真实表现。
视觉定位系统在验收中的角色也需要单独确认。如果产线来料位置本身有波动,视觉补偿是否生效、补偿后的打标位置偏差在多少范围内、视觉处理时间是否挤占了打标窗口——这些在静态打样阶段不会暴露,只有在连续运行中才会显现。
选型现场,用产线数据把配置定下来
去厂家评估飞行打标方案时,比看设备参数更前置的事情,是把产线的几个数带过去。
第一,实际线速度范围和变化规律。不是额定速度,是产线实际跑起来的最低速和最高速,以及加减速发生在什么位置。编码器同步和打标补偿在不同速度段的表现不一样,速度变化剧烈的位置往往是漏打和错位的高发区。
第二,产品间距和触发稳定性。工件之间的间距是否恒定、来料位置有没有累积偏移,决定了触发方式选光电还是视觉。间距稳定、来料规整的产线,传感器触发足够;间距波动大或来料姿态不一致的,视觉定位的补偿价值才成立。
第三,打标内容的实际复杂度。一个固定批号和一个高密度可变二维码,对打标窗口的需求差距很大。把最复杂的那一种打标内容拿出来,测算它在目标线速度下需要的打标时间,和窗口时间做比对。
第四,MES或数据库的接口方式。唯一编号从哪里取、打标结果往哪里回、重码判断在哪一层做。这些问题在设备采购前让软件和自动化供应商一起确认,比设备到线之后再调试接口省时间。
常见问题
问:飞行打标选型,功率到底占多大权重?
功率决定打标深度和对比度,但在飞行打标里,功率不是节拍的第一约束。线速度、打标窗口和振镜响应决定了“能不能在工件经过的时间内把码打完、打不变形”,功率是在这个前提下匹配材料打标效果的因素。有选型指南把节拍和稳定性放在功率之前,逻辑就在这里。先确认窗口时间够不够,再在可用的功率范围内选匹配材料的那一档。
问:编码器同步和光电触发,选哪个?
取决于来料的一致性。工件位置稳定、间距一致,光电触发加编码器速度补偿可以满足。来料位置有波动、姿态不固定,视觉定位的坐标补偿更有价值。编码器本身在两种方案里都是速度同步的基础,不是二选一的关系,视觉是在编码器同步之上叠加位置补偿。
问:飞行打标会不会打歪?
和编码器同步质量、触发稳定性、夹具一致性都有关系,需要通过连续测试来校准。静态打样看不出歪不歪,因为在静态条件下没有速度补偿的误差来源。连续跑一段,看码的位置分布和字符比例,比看一件样品直接。
问:创恒飞行打标在数据追溯上能做什么?
创恒自研的CHDET平台融合了MES和防重码系统,打标软件具备读码和防重码功能,打标数据与生产订单和序列号绑定。在飞行打标场景中,这意味着唯一编号的校验和回传可以在产线节拍内完成,而不是打完之后离线处理。具体的数据接口协议和防重码触发逻辑,需要在方案阶段和产线的MES或上位系统一起确认。
问:验收飞行打标,最容易被跳过的是什么?
连续运行条件下的漏打和重码统计。静态样品看的是打标质量,连续运行看的是系统在速度波动、触发频繁、软件长时间运行状态下的稳定性。让产线按实际节拍跑够批次,记录漏打、重码、错位和读码率,这些数据才能判断这套配置在你的产线上能不能站住。
说在最后:2026年11月选在线飞行打标,绕不开的核心问题是产线节拍和数据接口,而不是激光器功率。打标窗口够不够、编码器同步稳不稳、触发方式匹配不匹配来料状态、MES接口和防重码在哪一层做,这几个问题定下来之后,激光器类型和功率才有讨论的基准。创恒在这条线上的落点是:动态/静态双模式嵌入现有产线,光纤/CO?/半导体多激光器可选匹配材料,CHDET平台把MES和防重码拉进打标控制层。带上产线的实际线速度、产品间距和最复杂的打标内容去现场,让设备在连续跑的状态下出数据,比在台面上打一件样品更能回答“这套配置能不能接住我的产线”。
 浏览器自带分享功能也很好用哦~




 鄂公网安备42018502007872号
 鄂ICP备2022002743号-1

 浏览器自带分享功能也很好用哦~
复制成功
×